Sélection des émetteurs-récepteurs CAN Bus pour les réseaux automobiles et industriels
Le choix du bon émetteur-récepteur de bus CAN détermine la fiabilité du réseau, le débit de données et la longévité du système dans les applications automobiles et industrielles. Les émetteurs-récepteurs CAN modernes prennent en charge des vitesses allant de 125 kbps à 8 Mbps (CAN FD), des températures de fonctionnement de -40°C à +150°C (AEC-Q100 Grade 0), ainsi que des dispositifs de protection contre les pannes incluant la protection des lignes de bus ±80V et l’arrêt thermique. Les principaux facteurs de décision sont la compatibilité protocolaire (classique CAN vs CAN FD), les vitesses (1 Mbps contre 5 Mbps), la qualification automobile (AEC-Q100), les performances EMC, la consommation d’énergie en veille et la capacité de charge du bus (jusqu’à 112 charges unitaires par réseau).
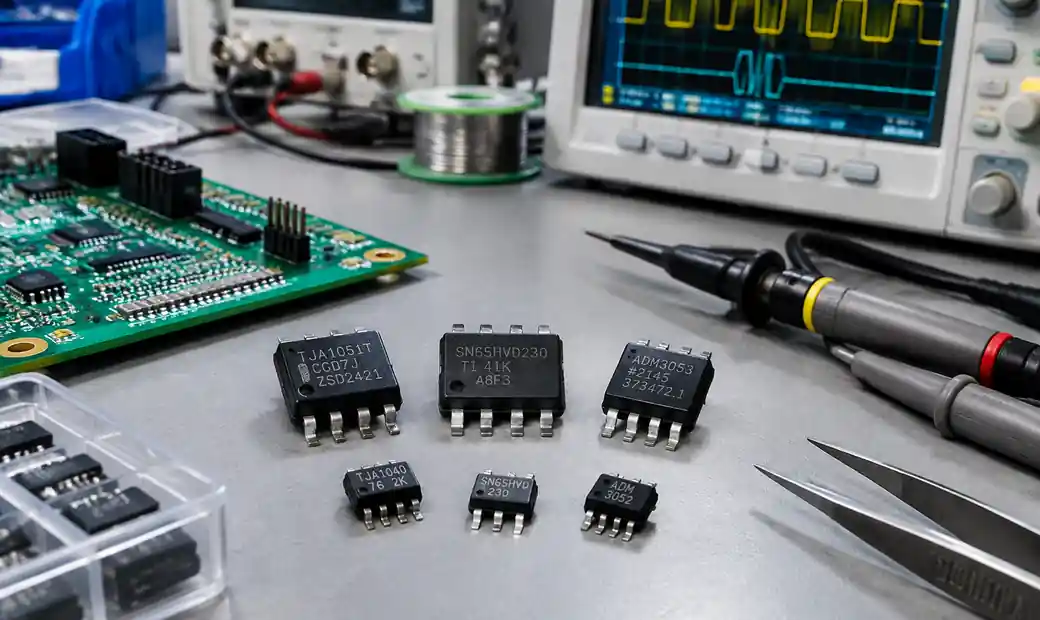 Critères de sélection du récepteur de bus CAN pour les applications automobiles et industrielles
Table des matières
- Qu’est-ce qu’un émetteur-récepteur CAN Bus ?
- [CAN FD vs Écouteurs CAN classiques] (#can-fd-vs-classiques-pou-émetteurs-récepteurs)
- [Évaluations de vitesse du récepteur et conception réseau] (#transceiver-évaluations-vitesse-et-réseau-design)
- [Caractéristiques de protection contre les panneaux] (#fault-Dispositifs de protection)
- [Modes de veille et gestion de l’alimentation] (#standby-modes-et-management-d’énergie)
- [Performance EMC et intégrité du signal] (#emc-performance-et-intégrité-signal)
- Qualification automobile : AEC-Q100
- [Chargement du bus et nombre de nœuds](chargement-et-compte-nœuds #bus)
- [Principales familles de récepteurs CAN] (familles de #leading-can-émetteurs)
- [Résumé des critères de sélection](résumé des critères #selection)
- FAQ
- Conclusion
Qu’est-ce qu’un émetteur-récepteur CAN Bus ?
Un émetteur-récepteur de bus CAN est un dispositif de couche physique qui convertit des signaux de niveau logique provenant d’un contrôleur CAN en signaux de tension différentiel sur les lignes de bus CAN_H et CAN_L. Le récepteur implémente la spécification de la couche physique ISO 11898-2, gérant la transmission du signal, la réception et l’arbitrage du bus.
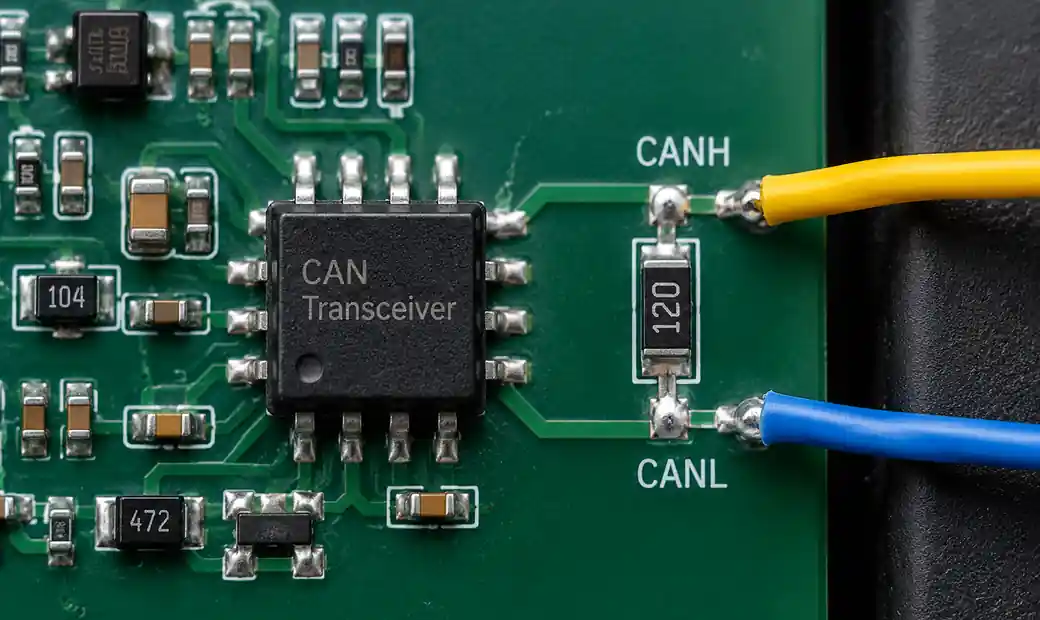 Implémentation de la couche physique du transceiver CAN avec CANH et signalisation différentielle CANL
Vous pouvez penser à l’émetteur-récepteur comme l’interface entre le contrôleur CAN de votre microcontrôleur (qui gère le protocole et le cadrage des messages) et le bus physique à deux fils (qui transporte des signaux différentiels à travers le réseau). L’émetteur-récepteur doit fournir une puissance de transmission suffisante pour surmonter la capacité du bus, gérer les fluctuations de tension en mode commun et protéger les circuits en aval contre les défauts électriques.
Pour les systèmes d’automatisation [automobile] (/blogDetail/automotive-component-selection-guide-aec-q-standards-temperature-grades/207.html) et industriels, la robustesse du récepteur impacte directement la disponibilité du système et la conformité à la sécurité.
CAN FD vs Écopéteurs CAN classiques
Le choix entre le CAN FD (Flexible Data Rate) et les émetteurs-récepteurs CAN classiques influence le débit, la compatibilité future et la disponibilité des composants. CAN FD a été développé par Bosch en 2012 pour répondre aux limitations du plafond de 1 Mbps et de la charge utile de 8 octets du CAN classique.
Différences techniques clés
| Paramètre | CAN classique | CAN FD |
|---|---|---|
| Débit binaire max (Arbitrage) | 1 Mbps | 1 Mbps |
| Débit binaire max (phase de données) | 1 Mbps | 5-8 Mbps |
| Charge utile maximale par trame | 8 octets | 64 octets |
| Efficacité des images | Plus bas (domine en hauteur supérieure) | Plus haut (charge utile 8x) |
| Compatibilité ascendante | CAN 2.0A/B uniquement | Peut coexister avec les nœuds CAN classiques |
| Exigences du récepteur | Puissance de transmission standard | Contrôle amélioré du débit de variation pour la phase de données |
Selon des études migratoires, CAN FD réduit l’utilisation du bus jusqu’à 60 % pour les applications à haut débit de données telles que la fusion de capteurs ADAS, les systèmes de gestion de batterie et le contrôle industriel des mouvements.
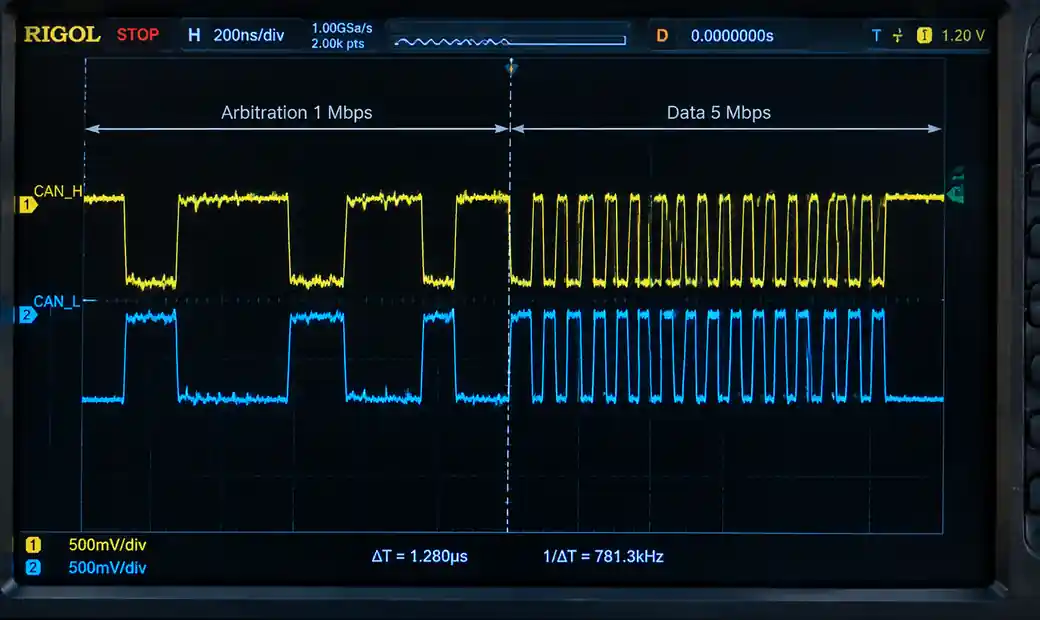 Forme d’onde flexible à débit de données CAN FD montrant l’arbitrage et le timing de phase des données
Quand choisir CAN FD
Vous devez spécifier les émetteurs-récepteurs CAN FD lorsque :
- Les exigences de charge utile dépassent régulièrement 8 octets (journaux de diagnostic, réseaux de capteurs, mises à jour du firmware)
- L’utilisation des bus approche 80 % avec le CAN classique
- La scalabilité future du système est cruciale
- Le cycle de vie des composants s’étend au-delà de 2028 (les émetteurs-récepteurs classiques présentent un risque d’obsolescence)
Les émetteurs-récepteurs CAN FD modernes comme le NXP TJA1057 et Texas Instruments TCAN1044A-Q1 prennent en charge les deux protocoles, éliminant ainsi le besoin de stocker des composants séparés pour les réseaux mixtes.
Audiences de vitesse du récepteur et conception du réseau
Les indices de vitesse des émetteurs-récepteurs CAN déterminent la longueur maximale du bus, le nombre de nœuds et la marge d’intégrité du signal. ISO 11898-2 spécifie les exigences de délai de propagation, de temps de montée et de symétrie qui contraignent la topologie du réseau.
Compromis vitesse vs distance
| Débit binaire | Longueur maximale du bus | Application typique |
|---|---|---|
| 125 kbps | 500 m | Machines lourdes, véhicules agricoles |
| 250 kbps | 250 m | Véhicules commerciaux, capteurs industriels |
| 500 kbps | 100 m | Contrôle de carrosserie automobile de passagers |
| 1 Mbps | 40 m | Contrôle moteur, transmission, ADAS |
| 5 Mbps (phase de données CAN FD) | 15-20 m | Passerelles haute vitesse, flashing ECU |
Le budget de délai de propagation pour un réseau de 1 Mbps est d’environ 1000 ns aller-retour. Calculs de chargement des bus doit tenir compte des délais du récepteur (généralement 120-250 ns), la propagation du câble (5 ns/m pour une paire torsadée) et la configuration des points d’échantillonnage du contrôleur.
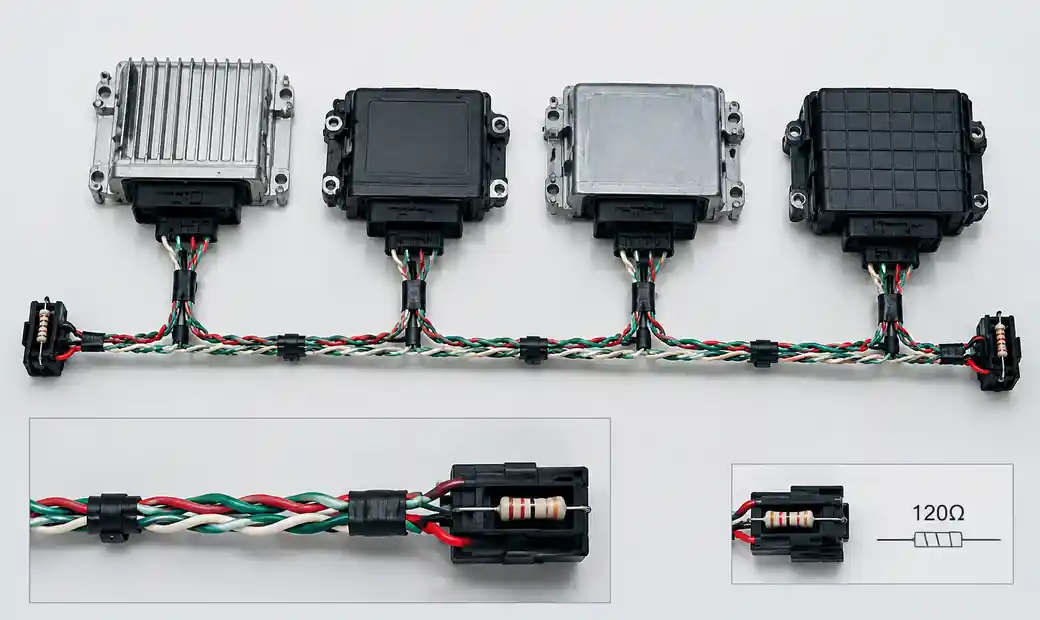 Topologie du réseau CAN montrant plusieurs nœuds et résistances de terminaison
Pour les installations industrielles dépassant 100 mètres, vous pouvez utiliser 250 kbps ou 125 kbps avec des répéteurs aux limites des segments. Les réseaux automobiles fonctionnent généralement à 500 kbps pour l’électronique de carrosserie et à 1 Mbps pour la chaîne motopropulsionne, en raison de la courte longueur des faisceaux à l’intérieur d’un véhicule.
Caractéristiques de protection contre les pans
Les émetteurs-récepteurs CAN modernes intègrent des circuits de protection qui empêchent les défaillances en point unique de désactiver l’ensemble du réseau. Émetteurs-récepteurs protégés contre les pannes traitent les courts-circuits, les transitoires surtension, les décharges électrostatiques (ESD) et la surcharge thermique sans propager les défauts vers le microcontrôleur.
Mécanismes de protection critiques
Plage de tension étendue : Les environnements industriels et automobiles exposent les lignes de bus aux fluctuations de tension des batteries, aux transitoires de décharge de charge et aux courts-circuits accidentels sur les rails d’alimentation. Les émetteurs-récepteurs comme les Analog Devices MAX3054 tolèrent ±80V sur les broches CANH et CANL sans dommage.
Arrêt thermique : Lorsque la température de jonction dépasse 150-170°C en raison d’un courant de court-circuit soutenu, l’émetteur-récepteur désactive ses haut-parleurs de sortie et entre dans un état de haute impédance. Cela évite la fuite thermique et permet au réseau de continuer à fonctionner avec le nœud défectueux isolé.
Comportement des nœuds non alimentés : Un émetteur-récepteur dont l’alimentation est en panne ne doit pas charger le bus et perturber la communication entre les nœuds sains. Les dispositifs de troisième génération intègrent des broches de bus à haute impédance lorsque le VCC descend en dessous du seuil de verrouillage sous tension (typiquement 2,5-3,0V).
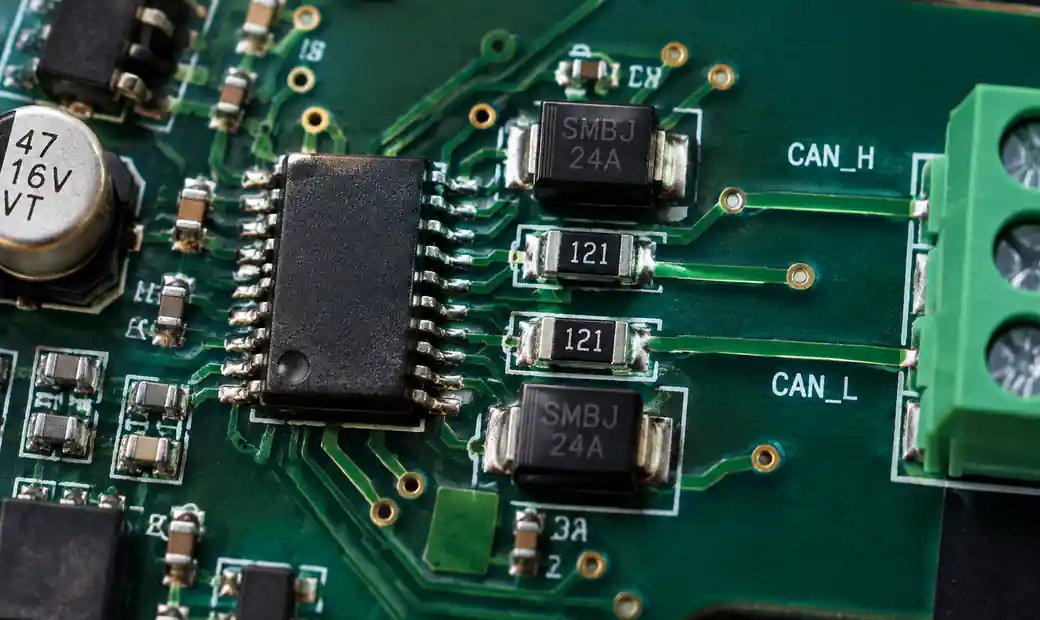 Caractéristiques de protection contre les pannes de l’émetteur-récepteur CAN incluant la protection contre l’ESD et la surtension
Temps d’expiration dominant : Certains émetteurs-récepteurs incluent un watchdog qui détecte une faille dominante bloquée (lorsque le CANH-CANL reste différentiel plus longtemps que le temps maximal d’image) et passe automatiquement au récessif pour permettre la récupération des erreurs.
Pour les applications critiques en matière de sécurité conformes à la norme ISO 26262 ou IEC 61508, les dispositifs de protection contre les pannes contribuent à atteindre les cotes cibles ASIL (Automotive Safety Safety Integrity Level) ou SIL (Safety Integrity Level) en réduisant les modes de défaillance des causes communes.
Modes de veille et gestion de l’alimentation
La consommation d’énergie compte pour les nœuds alimentés par batterie, les ECU de passerelle toujours activée et les systèmes soumis aux limites réglementaires de courant veille. Émetteurs-récepteurs CAN proposent généralement plusieurs modes de fonctionnement avec une consommation de courant allant de 5 mA (normale) à <5 μA (arrêt).
Comparaison des modes de fonctionnement
| Mode | Courant d’alimentation | Surveillance des bus | Source du réveil |
|---|---|---|---|
| Normal | 3-10 mA | TX/RX complet | N/A |
| En attente/Écoute uniquement | 100-500 μA | Détection du sillage sur ordonnance | Activité du bus, broche de mode |
| Dors | 10-50 μA | Détection limitée des sillages | Broche de mode, réveil temporisé |
| Arrêt | <5 μA | Aucun | Broche de mode seulement |
Le NXP TJA1044 atteint <12 μA en veille tout en conservant la capacité de se réveiller sur l’activité du bus. Cela permet des architectures réseau partielles où les ECU de passerelle restent en veille et ne se réveillent que lorsqu’ils reçoivent des messages pertinents.
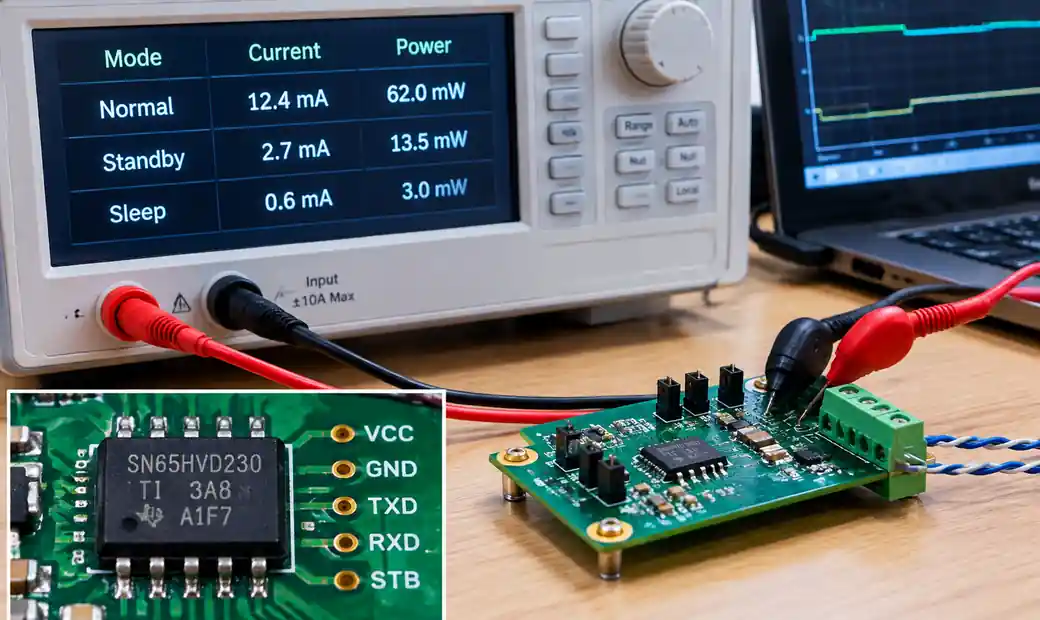 Modes de gestion d’énergie et consommation de courant en veille du récepteur CAN
Vous devriez évaluer le courant de veille à la température maximale de fonctionnement et au pire des cas, car le courant de fuite augmente de façon exponentielle avec la température de jonction. Pour les systèmes ciblant une consommation totale de repos de <50 μA, la contribution du transceiver doit rester inférieure à 10-15 μA afin de laisser une marge pour le microcontrôleur et les régulateurs de tension.
La capacité de réveil à distance permet à un nœud en sommeil de détecter un schéma de réveil spécifique sur le bus (défini par le filtre de réveil du contrôleur CAN) et de revenir à un fonctionnement normal dans un délai de 50-100 μs. Cette fonctionnalité est obligatoire pour le réseau partiel automobile selon la norme ISO 11898-6.
Performance EMC et intégrité du signal
La compatibilité électromagnétique détermine si votre réseau CAN réussit les tests d’émission rayonnés et réalisés (CISPR 25, ISO 11452) et fonctionne de manière fiable dans des environnements électriquement bruyants. Transcepteurs de troisième génération améliorer la CEM grâce à un débit de variation contrôlé, des chemins de signal symétriques et un filtrage en mode commun intégré.
Considérations de conception EMC
Contrôle du débit de variation : Les arêtes rapides (haute dv/dt) génèrent des harmoniques à haute fréquence qui rayonnent depuis le câble du bus. Les émetteurs-récepteurs à vitesse de variation programmable ou adaptative (typiquement 20-40 V/μs) équilibrent l’intégrité du signal avec la conformité aux émissions. Le NXP TJA1057 offre d’excellentes performances EMC même sans chokes externes en mode commun.
Symétrie : L’asymétrie entre les transitions CANH et CANL crée des émissions en mode différentiel. Les émetteurs-récepteurs de haute qualité maintiennent une symétrie de <±5 % de contour entre la température et la tension d’alimentation.
Protection ESD : IEC 61000-4-2 Niveau 4 nécessite une décharge de contact de ±8 kV et une immunité à la décharge d’air de ± 15 kV sur les broches de bus. Les émetteurs-récepteurs automobiles spécifient généralement ±8 kV de contact / ±10 kV d’air sans composants de protection externes.
Pour les réseaux de capteurs IoT industriels, vous devez vérifier les performances de la CEM dans la configuration des câbles installés, car la longueur des stubs, la terminaison de blindage et les types de connecteurs influencent significativement les émissions rayonnées au-delà de 100 MHz.
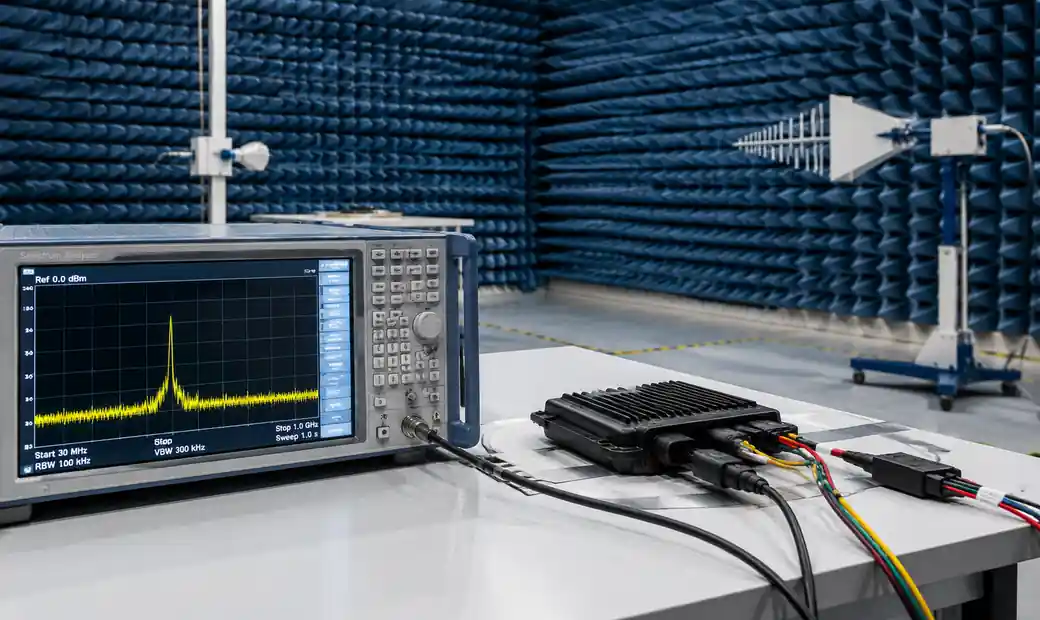 Installation de tests EMC par émetteur CAN pour les émissions rayonnées et l’immunité
Qualification automobile : AEC-Q100
La norme AEC-Q100 définit la qualification des tests de résistance pour les circuits intégrés utilisés dans les applications automobiles. Fondée en 1994 par Chrysler, Ford et General Motors, l’AEC-Q100 remplace les programmes de qualification fragmentés spécifiques aux fabricants par une suite de tests commune basée sur des mécanismes de défaillance.
Notes de température
| Grade | Zone d’exploitation | Emplacement typique de montage |
|---|---|---|
| Grade 0 | -40°C à +150°C | Compartiment moteur, transmission |
| Grade 1 | -40°C à +125°C | Habitacle passagers, tableau de bord |
| Classe 2 | -40°C à +105°C | Coffre, compartiment de chargement |
| Classe 3 | -40°C à +85°C | Industriel non automobile |
La plupart des émetteurs-récepteurs CAN automobiles sont éligibles au grade 1 (-40°C à +125°C), ce qui couvre >95 % des cas d’utilisation automobiles. Les pièces de Grade 0 ont une prime de prix de 20 à 40 % et sont spécifiées uniquement pour les ECU sous le capot exposées directement à la chaleur du moteur.
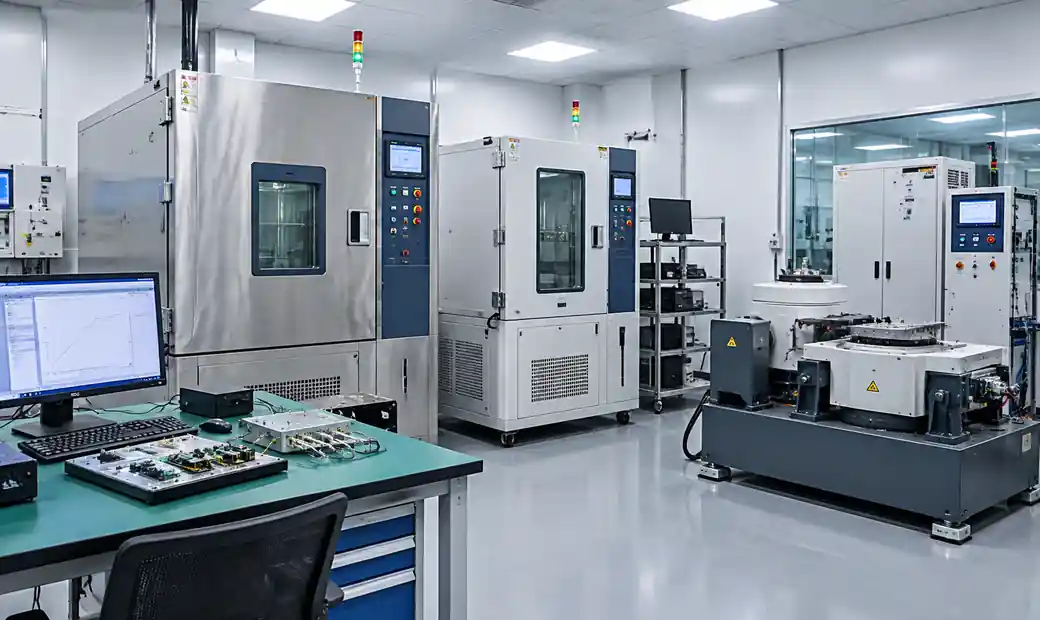 Essais de qualification AEC-Q100 automobiles pour émetteurs-récepteurs CAN montrant des chambres de température
Groupes d’examen de qualification
AEC-Q100 Rev-H comprend :
- Groupe A : Stress environnemental accéléré (cycles de température, durée de vie à haute température)
- Groupe B : Simulation accélérée à durée de vie (HTOL avec biais, taux d’échec précoce)
- Groupe C : Intégrité de l’assemblage du paquet (cisaillement du fil, adhérence du coin, sensibilité à l’humidité)
- Groupe D : Criblage des défauts (distribution électrique, ESD, latchup)
Lorsque vous achetez des émetteurs-récepteurs CAN pour des projets automobiles, vérifiez les rapports de qualification AEC-Q100 via votre distributeur agréé plutôt que de vous fier uniquement aux déclarations de la fiche technique. Les dispositifs contrefaits ou mal manipulés peuvent ne pas avoir les marges de fiabilité nécessaires pour le cycle de vie automobile de 15 ans / 200 000 km.
Chargement des bus et nombre de nœuds
La capacité du réseau CAN dépend du nombre de nœuds, de la structure de priorité des messages et de l’utilisation du bus. Chaque émetteur-récepteur apporte la capacité d’entrée et la charge résistive qui affecte la qualité du signal et le nombre maximal de nœuds.
Spécifications de charge unitaire
Les émetteurs-récepteurs CAN classiques sont évalués à 1 unité de charge (1UL), limitant un segment de bus à 32 nœuds. Les émetteurs-récepteurs à charge fractionnaire modernes (1/8 UL ou 1/4 UL) prennent en charge jusqu’à 112 charges unitaires par réseau, permettant 112 nœuds avec 1 appareil UL ou 224-448 nœuds avec des dispositifs à charge fractionnée.
La spécification d’impédance d’entrée (typiquement différentielle de 10 à 50 kΩ) détermine la charge continue, tandis que la capacité d’entrée (10-50 pF) affecte l’intégrité du signal alternatif à des débits binaires élevés. Pour les réseaux avec >64 nœuds, vous devez vérifier les diagrammes d’yeux du signal au nœud le plus éloigné afin d’assurer une marge de bruit suffisante.
Lignes directrices sur l’utilisation des bus
Maintien de l’utilisation des bus en dessous de 80 % assure la livraison déterministe des messages même en conditions de trafic rapide. À 500 kbps avec 50 % de messages périodiques et 50 % de messages pilotés par des événements, un réseau bien conçu gère :
- 100-150 messages/seconde avec des charges utiles de 8 octets (CAN classique)
- 300-400 messages/seconde avec charges utiles de 64 octets (CAN FD)
Pour les applications critiques nécessitant une latence garantie dans le pire des cas, vous devez effectuer une analyse de la programmabilité en utilisant des outils tenant compte de l’arbitrage de messages, de la surcharge de bourrage de bits et du temps de récupération des images d’erreur.
Familles de récepteurs CAN leaders
Série NXP TJA105x
Le TJA1050 établit la base pour les émetteurs-récepteurs CAN à haute vitesse au début des années 2000. Les dispositifs de troisième génération comme le TJA1051 et le TJA1057 améliorent les performances EMC, ajoutent des modes veille et prennent en charge le CAN FD. Le TJA1057 est optimisé pour les applications automobiles 12V avec une protection intégrée et une faible émission.
Série TCAN de Texas Instruments
Les familles TCAN1044A-Q1 et TCAN3414 intègrent la protection contre les pannes (broches de bus ± 70V), un courant d’attente ultra-bas (<12 μA) et la qualification AEC-Q100 Grade 1. Ces émetteurs-récepteurs ciblent les systèmes industriels alimentés par batterie gestion de puissance automobile.
Micropuce MCP2551/2561
Le MCP2551 reste populaire pour les applications industrielles sensibles au coût, bien qu’il ne dispose pas de la protection contre les pannes et des modes à faible consommation que l’on trouve dans les conceptions plus récentes. Le MCP2561 ajoute une fonctionnalité de veille tout en maintenant la compatibilité des broches avec le MCP2551.
Analog Devices ADM3051/3052
Analog Devices est spécialisée dans les émetteurs-récepteurs CAN isolés avec isolation galvanique intégrée (2,5 kV ou 5 kV), éliminant ainsi le besoin de transformateurs d’isolement externes ou d’optocoupleurs dans les environnements industriels haute tension.
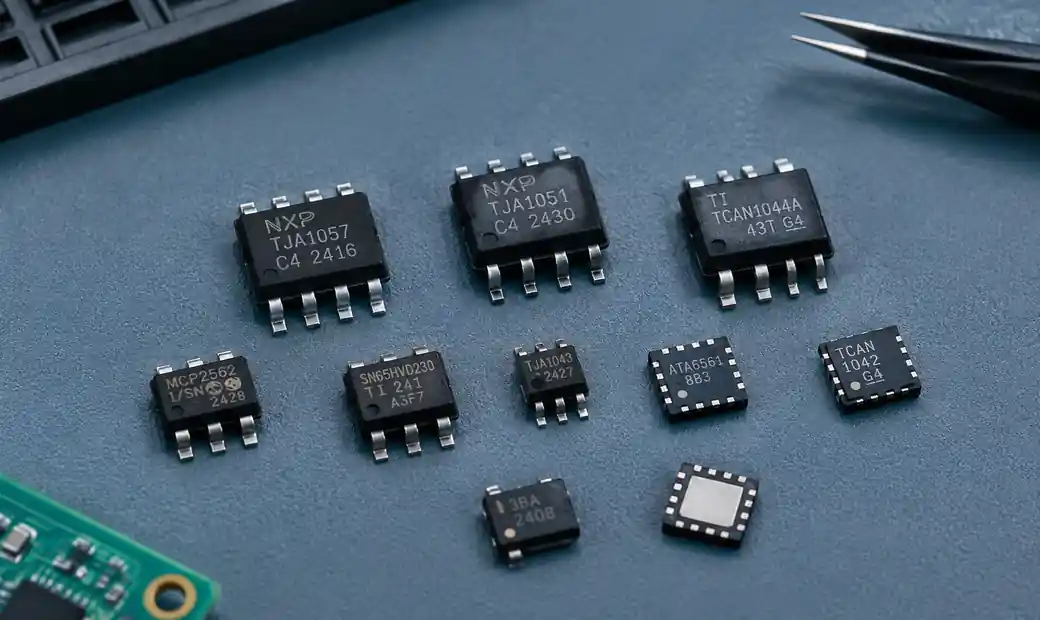 Les familles de produits de récepteurs CAN des grands fabricants montrant différents types d’emballages
Lors de l’évaluation des fabricants et des numéros de pièces, privilégiez les émetteurs-récepteurs avec un statut de production actif, une large disponibilité des distributeurs et des engagements de fourniture à long terme. L’obsolescence des composants entraîne des refontes et des requalifications coûteuses, notamment pour les produits avec des cycles de vie de 10 à 15 ans.
Résumé des critères de sélection
| Critère | Questions à répondre | Caractéristiques clés |
|---|---|---|
| Compatibilité des protocoles | Classique CAN uniquement ou future mise à jour CAN FD ? | Conformité ISO 11898-2, support CAN FD |
| Évaluation de vitesse | Quels débits binaires et longueurs de bus ? | 1 Mbps, 5 Mbps phase de données, délai de propagation |
| Grade de température | Environnement opérationnel ? | AEC-Q100 Grade 0/1/2, -40°C à +150°C |
| Protection contre les fautes | Exposition aux transitoires de tension, aux courts-circuits ? | Tolérance de tension des broches de bus (±40V à ±80V) |
| Consommation d’énergie | Alimenté par piles ou toujours allumé ? | Courant de veille (<50 μA cible) |
| Exigences EMC | Tests d’émission rayonnée et d’immunité ? | CISPR 25, ISO 11452, contrôle du débit de variation |
| Nombre de nœuds | Combien d’appareils y a-t-il sur le réseau ? | Capacité de charge unitaire (1UL, 1/4UL, 1/8UL) |
| Tension d’alimentation | Interface microcontrôleur 3,3V ou 5V ? | Portée VIO, capacité de double alimentation |
Pour des exigences système complexes, consultez votre fournisseur de composants dès le début de la phase de conception afin d’identifier des émetteurs-récepteurs répondant à tous les critères et ayant une disponibilité vérifiée pour votre calendrier de production.
FAQ
Quelle est la différence entre les émetteurs-récepteurs CAN à grande vitesse et CAN à basse vitesse ?
Les émetteurs-récepteurs CAN haute vitesse fonctionnent de 125 kbps à 1 Mbps (ou 5-8 Mbps pour le CAN FD) avec les CANH et CANL activement. Le CAN tolérant aux pannes à basse vitesse (ISO 11898-3) fonctionne jusqu’à 125 kbps et continue de fonctionner si un fil de bus est coupé, ce qui le rend adapté aux applications de contrôle de carrosserie où la fiabilité l’emporte sur la vitesse.
Puis-je mixer les émetteurs-récepteurs classiques CAN et CAN FD sur le même réseau ?
Oui, mais le réseau doit fonctionner en mode CAN classique si un nœud ne dispose pas de la capacité de FD CAN. Les émetteurs-récepteurs CAN FD sont rétrocompatibles et communiqueront avec les nœuds CAN classiques à 1 Mbps ou moins. Cependant, vous ne pouvez pas utiliser les vitesses de phase de données étendues de CAN FD tant que tous les nœuds ne supportent pas le protocole.
Comment calculer le nombre maximal de nœuds pour mon réseau CAN ?
Divisez la spécification de charge unitaire de l’émetteur-récepteur en capacité maximale de charge du bus (généralement 112 charges unitaires selon la norme ISO 11898-2). Un émetteur-récepteur 1/UL prend en charge 32-112 nœuds selon les exigences de marge et de qualité du signal, tandis que les appareils 1/4 UL prennent en charge 112-224 nœuds. Vérifiez l’intégrité du signal avec des mesures dans le diagramme oculaire si vous dépassez 64 nœuds.
Quel est le but des résistances de terminaison de 120 Ohm ?
Les résistances de 120 Ohm à chaque extrémité du bus correspondent à l’impédance caractéristique du câble à paires torsadées (environ 120 Ohms) afin d’éviter les réflexions du signal. Sans une terminaison correcte, les réflexions provoquent des erreurs de bits, surtout à des débits binaires élevés. Certains émetteurs-récepteurs intègrent la terminaison fractionnée ou la terminaison réglable pour des topologies réseau avancées.
Ai-je besoin d’un émetteur-récepteur CAN isolé pour des applications industrielles ?
L’isolation est nécessaire lorsque le nœud CAN fonctionne à un potentiel de masse différent de celui du bus, comme dans les systèmes industriels multi-tension, les onduleurs solaires ou la gestion de batteries haute tension. Les émetteurs-récepteurs isolés fournissent une isolation galvanique de 2,5 à 5 kV, éliminant les boucles de masse et protégeant l’électronique sensible contre les transitoires en mode commun.
Comment puis-je choisir entre des émetteurs-récepteurs CAN 3,3V et 5V ?
Ajustez la tension VIO (alimentation logique) de l’émetteur-récepteur à celle d’E/S de votre microcontrôleur. De nombreux émetteurs-récepteurs modernes supportent le fonctionnement à double alimentation avec une broche VIO séparée (1,8V, 3,3V ou 5V) et une broche VCC (5V ou 3,3V) pour le pilote de bus. Cette flexibilité simplifie l’intégration avec les systèmes à tension mixte.
Quelle est la durée de vie typique d’un émetteur-récepteur CAN de qualité automobile ?
Les émetteurs-récepteurs certifiés AEC-Q100 sont conçus pour 15 ans et 200 000 km d’entretien automobile, correspondant à >100 000 heures de fonctionnement à température maximale nominale. Les émetteurs-récepteurs industriels visent généralement une durée de vie de 10 à 20 ans en fonctionnement continu à 85-105°C ambiant.
Conclusion
La sélection des émetteurs-récepteurs de bus CAN impacte directement la fiabilité du réseau, la compatibilité électromagnétique et la maintenabilité du système à long terme. Le passage au CAN FD pour un débit plus élevé, combiné à un renforcement des normes EMC automobiles et à des budgets énergétiques plus faibles, fait des émetteurs-récepteurs de troisième génération de NXP, Texas Instruments, Microchip et Analog Devices le choix privilégié pour les nouveaux designs en 2026.
Lors de la spécification des émetteurs-récepteurs, priorisez la qualification AEC-Q100 Grade 1 pour les applications automobiles, vérifiez les dispositifs de protection contre les pannes pour les environnements industriels, et sélectionnez les dispositifs avec un courant de veille <50 μA pour les systèmes alimentés par batterie. Les calculs de charge sur le bus et les tests de préconformité EMC lors du prototypage évitent des reconceptions coûteuses plus tard dans le cycle de développement.
Si vous avez besoin de récepteurs CAN fiables avec un support mondial en approvisionnement, Hitop Tech Limited propose des services complets d’approvisionnement pour les composants électroniques automobiles et industriels. Notre réseau de distributeurs autorisés garantit des pièces authentiques, la documentation de qualification AEC-Q100 et une livraison à temps pour vos besoins de production.
Contactez-nous dès aujourd’hui pour l’approvisionnement en émetteurs-récepteurs CAN, le soutien à la sélection technique et les services d’optimisation de la chaîne d’approvisionnement (/costSavings.html).